
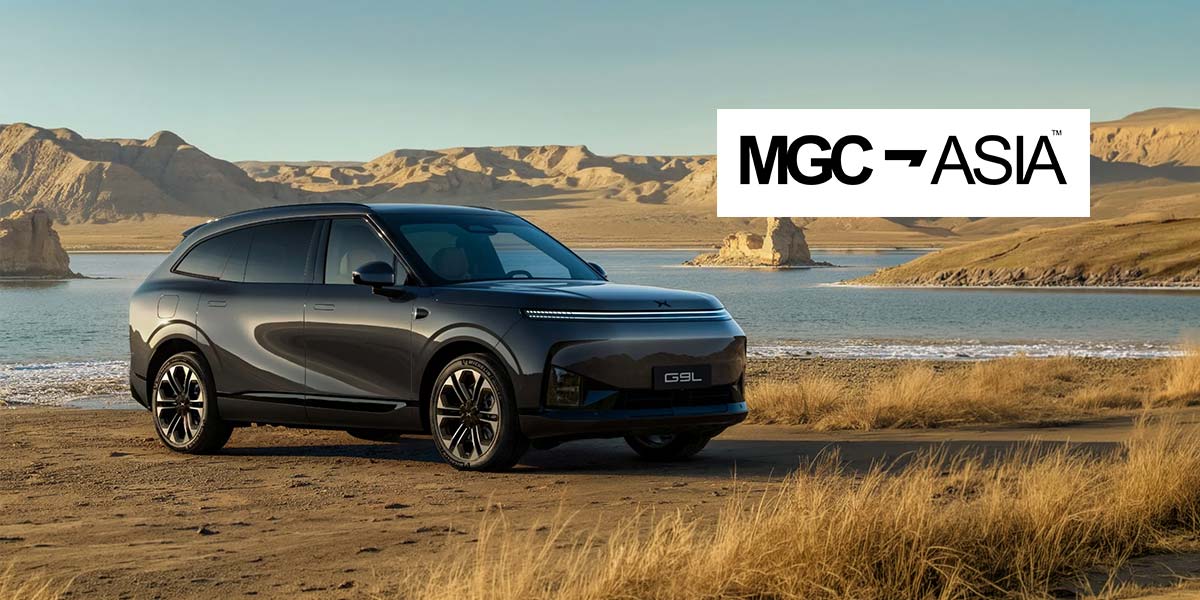
MGC โชว์ศักยภาพ XPENG G9L ชูชิป Turing AI 3 ตัว ยกระดับระบบขับขี่อัจฉริยะ XPilot
MGC เผยผลทดสอบ XPENG G9L ติดตั้งชิป Turing AI 3 ตัว ยกระดับระบบ XPilot ช่วยควบคุมรถผ่านวงเวียน หลบสิ่งกีดขวางและจอดอัตโนมัติได้แม่นยำขึ้น พร้อมเดินหน้าพัฒนาเทคโนโลยี VLA 2.0 รองรับการขับขี่อัจฉริยะในอนาคต
บริษัท มิลเลนเนียม กรุ๊ป คอร์ปอเรชั่น (เอเชีย) จำกัด (มหาชน) หรือ MGC เปิดเผยผลการทดสอบประสิทธิภาพระบบช่วยเหลือผู้ขับขี่อัจฉริยะ XPilot ซึ่งทำงานร่วมกับชิปประมวลผลปัญญาประดิษฐ์ Turing AI จำนวน 3 ตัว ในรถยนต์ไฟฟ้า XPENG G9L โดยทดสอบการใช้งานจริงบนเส้นทางในพื้นที่อำเภอศรีราชาและบางแสน จังหวัดชลบุรี เพื่อประเมินขีดความสามารถด้านการประมวลผล การตัดสินใจ และการควบคุมรถภายใต้สภาพการจราจรที่หลากหลาย สะท้อนพัฒนาการของเทคโนโลยีช่วยเหลือการขับขี่ที่นำปัญญาประดิษฐ์ (AI) เข้ามามีบทบาทมากขึ้นในอุตสาหกรรมยานยนต์ไฟฟ้า
ผลการทดสอบพบว่า ระบบ XPilot ที่ทำงานร่วมกับชิป Turing AI มีประสิทธิภาพในการตรวจจับวัตถุและประมวลผลสถานการณ์บนท้องถนนได้อย่างรวดเร็ว สามารถตอบสนองต่อสิ่งกีดขวาง ปรับทิศทางการขับขี่ และควบคุมความเร็วได้อย่างต่อเนื่องและนุ่มนวล แม้ซอฟต์แวร์เวอร์ชันปัจจุบันยังไม่ได้เปิดใช้งานเทคโนโลยี Vision-Language-Action (VLA 2.0) อย่างเต็มรูปแบบ
ทั้งนี้ ระบบ XPilot ยังคงจัดอยู่ในระดับระบบช่วยเหลือผู้ขับขี่ Level 2 (L2) ซึ่งผู้ขับขี่ต้องติดตามสภาพการจราจรและพร้อมเข้าควบคุมรถได้ตลอดเวลา โดยยังไม่ใช่ระบบขับขี่อัตโนมัติเต็มรูปแบบ
สำหรับการทดสอบในสถานการณ์จริง พบว่าระบบสามารถควบคุมรถผ่านวงเวียนที่ไม่มีเส้นแบ่งช่องจราจรอย่างชัดเจนได้ โดยอาศัยการประมวลผลสภาพแวดล้อมร่วมกับข้อมูลเส้นทางจากระบบนำทาง รวมถึงการติดตามตำแหน่งของยานพาหนะโดยรอบ เพื่อกำหนดทิศทางการเคลื่อนที่ให้สอดคล้องกับสภาพถนน
ขณะเดียวกัน ระบบยังแสดงประสิทธิภาพในการเบี่ยงหลบสิ่งกีดขวางภายในช่องทางเดินรถ ไม่ว่าจะเป็นรถจักรยานยนต์ รถยนต์ที่จอดชิดข้างทาง หรือยานพาหนะที่สวนทางมาและล้ำเข้ามาในช่องจราจร โดยสามารถปรับทิศทางพวงมาลัยเพื่อหลบหลีกได้อย่างเหมาะสม ภายใต้เงื่อนไขที่ระบบประเมินว่าสามารถดำเนินการได้อย่างปลอดภัย
ด้านการขับขี่บนทางหลวงและทางด่วน ระบบ XPilot ได้รับการพัฒนาให้สามารถเปลี่ยนช่องทางเดินรถอัตโนมัติ (Auto Lane Change) ได้อย่างต่อเนื่องและนุ่มนวลมากขึ้น พร้อมปรับปรุงการควบคุมความเร็วขณะเข้าโค้ง โดยประเมินความสัมพันธ์ระหว่างความเร็วของรถกับองศาการหมุนพวงมาลัย เพื่อชะลอความเร็วก่อนเข้าสู่ทางโค้งให้เหมาะสมกับลักษณะเส้นทาง ซึ่งช่วยเพิ่มประสิทธิภาพในการควบคุมรถและลดความเสี่ยงจากการใช้ความเร็วไม่เหมาะสม
อีกหนึ่งเทคโนโลยีสำคัญคือระบบช่วยจอดอัตโนมัติแบบกำหนดตำแหน่งเอง (Custom Auto Park) ซึ่งเปิดโอกาสให้ผู้ขับขี่เลือกตำแหน่งจอดและปรับองศาของตัวรถผ่านหน้าจอแสดงผลได้ตามต้องการ แม้เป็นพื้นที่ที่ไม่มีเส้นแบ่งช่องจอดอย่างชัดเจน
จากการทดสอบพบว่า ระบบสามารถควบคุมการเคลื่อนที่ขณะเข้าจอดได้อย่างแม่นยำ โดยมีการประมวลผลทิศทางพวงมาลัยล่วงหน้า พร้อมควบคุมการเร่งและเบรกอย่างต่อเนื่อง เมื่อทำงานร่วมกับระบบเลี้ยว 4 ล้อ (4-Wheel Steering) จึงช่วยเพิ่มความคล่องตัวในการนำรถเข้าจอดในพื้นที่จำกัด แม้ XPENG G9L จะเป็นรถยนต์ไฟฟ้าขนาดใหญ่ที่มีความยาวตัวถังประมาณ 5.1-5.2 เมตร
นอกจากนี้ ระบบแสดงผลข้อมูลการขับขี่ยังใช้ภาพจากกล้องรอบคันในการสร้างแบบจำลองสภาพแวดล้อมสามมิติ (3D Visualization) เพื่อแสดงตำแหน่งวัตถุ ยานพาหนะ และขอบเขตเส้นทางโดยรอบรถ พร้อมแจ้งเตือนเมื่อพบสถานการณ์ที่อาจก่อให้เกิดความเสี่ยง ช่วยให้ผู้ขับขี่สามารถรับรู้สภาพแวดล้อมและประเมินสถานการณ์ได้อย่างมีประสิทธิภาพมากขึ้น
สำหรับการเปรียบเทียบกับระบบ Tesla AutoPilot ที่ใช้ฮาร์ดแวร์ Hardware 4 ในโหมดมาตรฐาน ผลการทดสอบภายใต้สถานการณ์ที่กำหนดพบว่า XPilot ซึ่งทำงานร่วมกับชิป Turing AI มีจุดเด่นด้านการเบี่ยงหลบสิ่งกีดขวางภายในช่องทางเดินรถ การควบคุมอัตราเร่งและเบรกอย่างนุ่มนวล รวมถึงการขับขี่ในพื้นที่ที่ไม่มีเส้นแบ่งช่องจราจรชัดเจน
อย่างไรก็ตาม ผลดังกล่าวเป็นข้อสังเกตจากการทดสอบในสถานการณ์เฉพาะ โดยไม่ได้ครอบคลุมระบบ Full Self-Driving (FSD) ของ Tesla และไม่สามารถนำมาใช้สรุปประสิทธิภาพโดยรวมของเทคโนโลยีทั้งสองระบบในทุกสภาพการขับขี่ได้
ขณะเดียวกัน การทดสอบยังพบข้อจำกัดของระบบ XPilot ในบางสถานการณ์ โดยเฉพาะการเลี้ยวหักศอก 90 องศาในซอยแคบ ซึ่งระบบอาจไม่สามารถคำนวณแนวทางการเลี้ยวได้อย่างเหมาะสม และอาจหยุดการทำงานเพื่อให้ผู้ขับขี่เข้าควบคุมรถแทน
นอกจากนี้ ในกรณีที่พบสิ่งกีดขวางล้ำเข้ามาในช่องทางเดินรถมากกว่าครึ่งเลน และจำเป็นต้องเบี่ยงรถข้ามไปยังช่องทางฝั่งตรงข้าม ระบบจะเลือกชะลอความเร็วหรือหยุดรถแทนการหลบหลีก เพื่อหลีกเลี่ยงความเสี่ยงจากการข้ามช่องจราจรโดยไม่สามารถยืนยันความปลอดภัยได้
ส่วนการทดสอบบนถนนที่มีพื้นผิวขรุขระ พบว่าระบบสามารถติดตามเส้นทางของรถคันหน้าได้ในบางสถานการณ์ แต่ยังมีข้อจำกัดในการประเมินความลึกของหลุมและระดับพื้นผิวถนน จึงไม่เหมาะสำหรับการใช้งานระบบช่วยขับขี่บนเส้นทางออฟโรด โดยผู้ขับขี่ควรเป็นผู้ควบคุมรถด้วยตนเอง
ทั้งนี้ ผลการทดสอบสะท้อนให้เห็นถึงศักยภาพของการนำชิปประมวลผล AI เข้ามายกระดับระบบช่วยเหลือผู้ขับขี่ ทั้งด้านความรวดเร็วในการประมวลผล ความแม่นยำในการตรวจจับสภาพแวดล้อม และความต่อเนื่องในการควบคุมรถ โดยเฉพาะการเดินทางบนทางหลวงและทางด่วน ซึ่งระบบสามารถช่วยลดภาระของผู้ขับขี่ได้
สำหรับทิศทางการพัฒนาเทคโนโลยีในระยะต่อไป ระบบ Vision-Language-Action หรือ VLA 2.0 ถือเป็นเทคโนโลยีสำคัญที่ต้องติดตาม เนื่องจากมีเป้าหมายเพิ่มขีดความสามารถของระบบ AI ในการทำความเข้าใจบริบทของสภาพแวดล้อมและตัดสินใจภายใต้สถานการณ์การจราจรที่ซับซ้อนมากขึ้น ซึ่งอาจช่วยยกระดับประสิทธิภาพระบบ XPilot ในอนาคต
อย่างไรก็ตาม การพัฒนาดังกล่าวยังต้องให้ความสำคัญกับความปลอดภัยและข้อจำกัดของระบบ โดยผู้ขับขี่ยังคงมีหน้าที่รับผิดชอบในการควบคุมรถและประเมินสถานการณ์บนท้องถนนตลอดระยะเวลาที่เปิดใช้งานระบบช่วยเหลือการขับขี่